现场动平衡最容易踩的坑,不是算错配重,而是在一个本身就在漂移的振动矢量上做计算。泵类设备尤其如此:气蚀、出口回流、压力脉动都会让 1X 的幅值和相位随流量、压力、介质状态变化,这时试重引起的变化量被淹没在工况波动里,影响系数带上了误差,配重加得再精细,结果也难重复。所以泵现场动平衡的第一个动作,通常是确认水力工况稳定,而不是直接装试重。
单面或双面影响系数法的核心,是"加试重—测响应—反算校正质量"。它成立的前提是:设备除试重之外没有别的东西在改变振动矢量。若转子本身的 1X 在两次测量之间就漂了十几度、幅值上下浮动两成,那么试重前后的差值就无法归因——你无法区分这个变化是试重造成的,还是工况自己变的。此时算出来的影响系数只是某一次测量的偶然结果,配重方向可能偏出几十度。
1. 气蚀:有效汽蚀余量不足时,气泡在叶轮内溃灭形成随机宽带激励,频谱上表现为高频段"鼓包",1X 幅值随入口压力、介质温度明显变化,相位随之抖动;
2. 小流量回流与旋转失速:泵长期运行在额定流量 50% 以下,叶轮进口出现回流涡,激起的低频脉动(常在 0.2~0.5X)会调制 1X,振幅随阀位开度变化;
3. 压力脉动与管路响应:出口管路存在驻波或支撑薄弱时,脉动反传到泵体,测点读数被叠加了一个随流量缓慢变化的成分。
| 检查项 | 现场怎么看 | 可进入平衡的条件 |
|---|---|---|
| 转速稳定性 | 仪器读转速 / 变频器输出频率 | 波动 ≤ ±1%,同一工况连续读数一致 |
| 1X 幅值重复性 | 同工况连续测 3~5 次 | 离散度 ≤ ±10% |
| 1X 相位重复性 | 同一测点、同一方向反复测 | 离散 ≤ ±10°;超过 ±15° 判不稳定 |
| 出口压力脉动 | 压力表指针摆动 / 压力传感器波形 | 波动 ≤ ±3%~5% |
| 流量与阀位 | 流量计、阀位开度 | 稳定在额定流量 70%~100%,避开小流量回流区 |
| 气蚀迹象 | 异音、流量扬程下降、振动高频抬升 | 无气蚀征兆,汽蚀余量留有余地 |
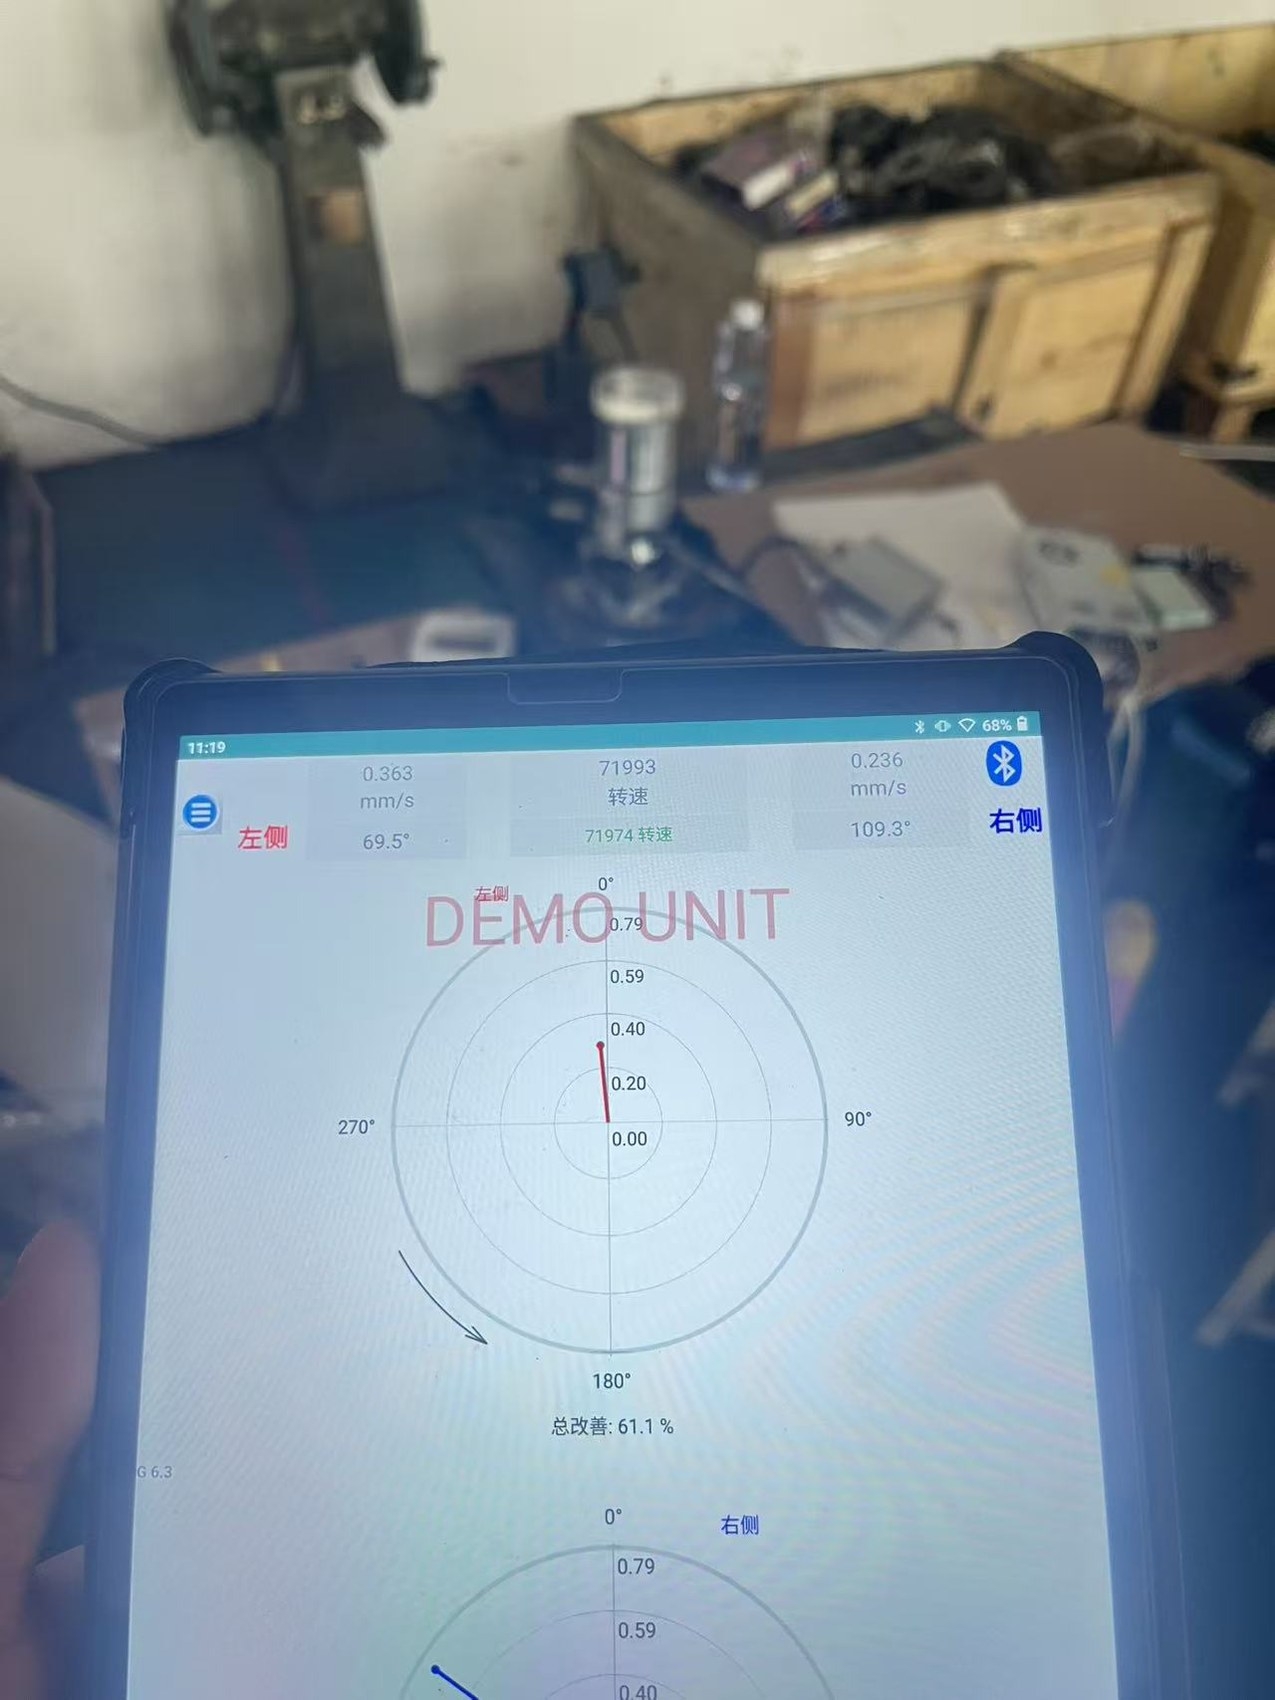
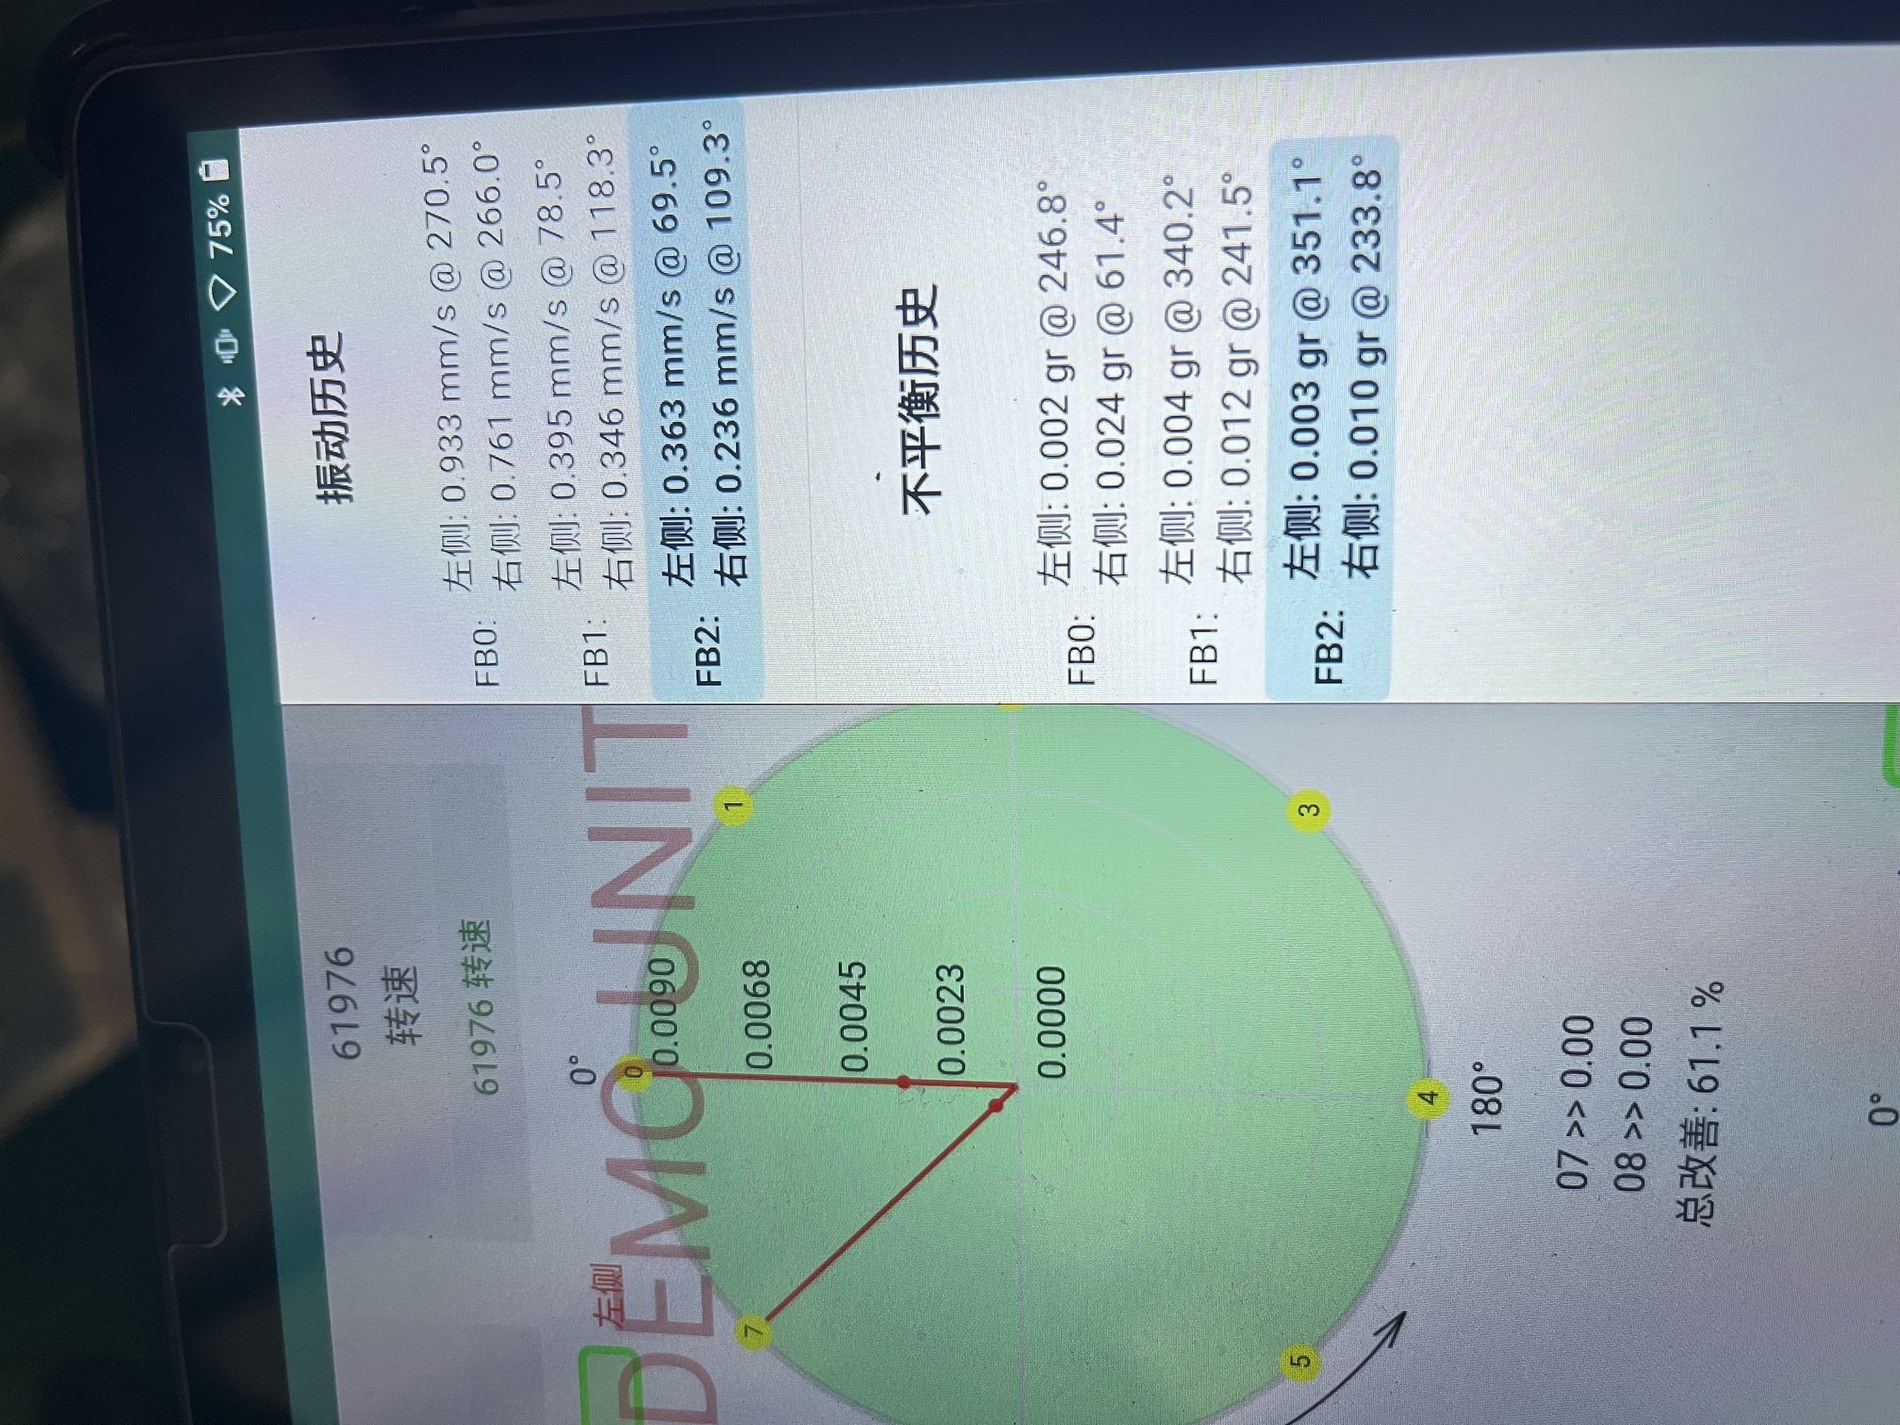
下面这台高速回转设备的现场记录,可以说明"相位稳定"长什么样:平衡前(FB0)两侧 1X 分别为 0.933 mm/s@270.5° 与 0.761 mm/s@266.0°;第一次试重后(FB1)降到 0.395 mm/s@78.5° 与 0.346 mm/s@118.3°;第二次校正后(FB2)为 0.363 mm/s@69.5° 与 0.236 mm/s@109.3°,总改善 61.1%,转速记录 61976 r/min。
值得注意的不是幅值下降,而是 FB1 与 FB2 两轮相位只差 9° 左右——这说明测量期间工况和机械状态都是稳的,影响系数可信,配重方向才敢照算。若这两轮相位差了 30°~40°,即使最终幅值碰巧降下来,也不能认为平衡做对了,换个工况可能立刻反弹。
1. 固定工况:把泵调到额定流量区间,稳定运行 15 min 以上,阀门锁位,记录转速、流量、进出口压力;
2. 排除测量误差:键相(光电/反光带)固定牢靠且清洁,传感器用螺柱或磁性座刚性安装,各次测量的滤波频段保持一致;
3. 重复性测量:同一测点、同一方向连续测 3~5 次,算出幅值离散和相位离散,逐项对照判据表;
4. 处理水力侧问题:泵体与入口管路排气、调整阀门避开回流区、检查过滤器堵塞与入口淹没深度,必要时降负荷运行;
5. 复测确认并留基线:把平衡前的测点位置、方向、转速、工况和幅相数据一并记录,作为配重计算和事后验收的基准。
相位随流量阶梯式跳变、幅值随出口压力同步涨落,说明主导因素是水力而不是质量偏心;出现碰摩、地脚松动或轴弯曲迹象时,不平衡只是表象,先修机械再谈平衡;只能在非稳定工况下测量时,宁可不做。这几条判断标准,与泵故障百科里气蚀、回流类案例的处理顺序是一致的。
换言之,泵现场动平衡里,水力稳定确认不是"例行公事",而是决定这次平衡能不能算数的前置条件。工况稳、相位稳、测量链稳,配重才有意义;三者缺一,先把泵调稳比先配重更省时间。现场平衡的实施流程可参考动平衡服务栏目,配合振动检测服务做平衡前后的状态记录。

 课程培训
 扫码拨号